

Mehāniskās pārvades sistēmās reduktors ir neaizstājams elements: tas pārvērš motora lielo griešanās ātrumu mazā ātrumā un lielā griezes momentā, lai apmierinātu dažādu mašīnu prasības. Biežāk sastopamie tipi ir tārpu reduktors, planetārais reduktors un harmoniskais reduktors. Katram ir savas konstrukcijas īpatnības, veiktspējas priekšrocības un pielietojuma jomas, un tie sader ar dažāda tipa motoriem. Šo atšķirību un pareizu motoru kombināciju izpratne ir būtiska mašīnu sistēmu projektēšanas optimizēšanai un iekārtu darba efektivitātes paaugstināšanai.
I. Atšķirības starp trim reduktoru tipiem
(1) Konstrukcija un pārvades princips
Tārpu reduktors: galvenokārt sastāv no tārpa un tārprata. Tārps parasti ir spirālveida, bet tārpratam ir slīpi zobi. Tārpam griežoties, tas caur slīpajiem zobiem sazobējas ar tārpratu, to iegriež un tādējādi samazina apgriezienu skaitu. Šai pārvadei raksturīga daudzzobu sazobe un gara kontakta līnija, tāpēc tā iztur lielas slodzes.
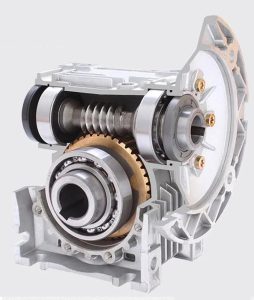
Planetārais reduktors: sastāv no saules zobrata, vairākiem satelītzobratiem, zobrata vainaga un satelītu turētāja. Saules zobrats atrodas centrā un sazobējas ar satelītzobratiem, kas savukārt sazobējas ar vainagu. Turētājs notur satelītzobratus un darbina izejas vārpstu. Šī daudzsatelītu konstrukcija vienmērīgi sadala jaudu un nodrošina efektīvu redukciju.
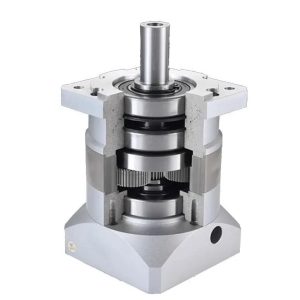
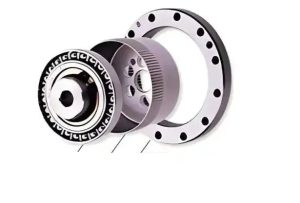
Harmoniskais reduktors: galvenokārt sastāv no viļņu ģeneratora, elastīgā zobrata vainaga (flexspline) un stingrā zobrata vainaga (circular spline). Viļņu ģenerators elastīgi deformē elastīgo vainagu, un deformācijas laikā tā zobi sazobējas ar stingrā vainaga zobiem, radot pārvadi. Princips balstās uz elastīgā vainaga elastīgo deformāciju, kas nodrošina kompaktu konstrukciju un ļoti lielu pārnesuma attiecību.
(2) Veiktspējas raksturojums
- Tārpu reduktors: tam ir pašbremzēšana — miera stāvoklī tārprats nevar iegriezt tārpu —, kas ir īpaši noderīgi, ja jānovērš kravas atpakaļkustība. Tomēr lietderības koeficients ir salīdzinoši zems, parasti 70–90 %, un, palielinoties pārnesuma attiecībai, tas vēl samazinās. Precizitāte ir vidēja, piemērota lietojumiem bez augstām precizitātes prasībām.
- Planetārais reduktors: nodrošina augstu lietderības koeficientu, parasti virs 90 %, un dažos precīzijas izpildījumos vēl augstāku. Tas sniedz augstu precizitāti un stingrību ar precīzām pārnesuma attiecībām precīzijas iekārtām. Tam ir arī liela nestspēja, kompakta konstrukcija, mazs apjoms, mazs svars un vienkārša uzstādīšana un apkope.
- Harmoniskais reduktors: nodrošina lielas pārnesuma attiecības — no 30 līdz 320 vienā pakāpē — ar ļoti augstu precizitāti un minimālu brīvkustību, atbilstot augstas precizitātes un dinamikas prasībām. Tomēr nestspēja ir salīdzinoši maza, elastīgais vainags ir pakļauts nogurumam, kalpošanas laiks ir īsāks, un tas prasa augstu montāžas precizitāti un labvēlīgus vides apstākļus.
(3) Pielietojuma jomas
- Tārpu reduktors: plaši izmanto tur, kur nepieciešama pašbremzēšana vai lietderības koeficients nav kritisks, piemēram, celšanas iekārtās, konveijeros un iepakošanas mašīnās. Tās nodrošina stabilu pārvadi un novērš kravas atpakaļkustību apstāšanās laikā.
- Planetārais reduktors: piemērots iekārtām, kurām nepieciešama augsta precizitāte un efektivitāte, piemēram, CNC mašīnām, robotiem un automatizētām ražošanas līnijām. CNC mašīnās tas nodrošina precīzu instrumenta padevi, tādējādi saglabājot apstrādes precizitāti un virsmas kvalitāti. Robotikā tas nodrošina augstas precizitātes jaudu locītavu kustībām, ļaujot veikt elastīgas un precīzas kustības.
- Harmoniskais reduktors: izmanto galvenokārt jomās ar ārkārtīgi augstām precizitātes un dinamikas prasībām, piemēram, aviācijā un kosmonautikā, precīzijas instrumentos un pusvadītāju ražošanā. Aviācijā tas apmierina dažādu precīzijas mehānismu pārvades vajadzības; pusvadītāju iekārtās tas nodrošina precīzu plašu pārvietošanu un pozicionēšanu, garantējot mikroshēmu ražošanas kvalitāti.
II. Motora izvēles ieteikumi trim reduktoru tipiem
(1) Tārpu reduktors + motors
- Standarta asinhronais motors: ja pārvades precizitāte nav kritiska, bet nepieciešama pašbremzēšana vai liels griezes moments, tārpu reduktora un standarta asinhronā motora kombinācija ir ekonomisks risinājums. Vienkāršās transportēšanas sistēmās motors nodrošina jaudu, reduktors pārvērš lielo griešanās ātrumu lēnā kustībā ar lielu momentu, bet pašbremzēšana novērš materiāla atpakaļkustību apstāšanās laikā.
- Motors ar frekvences pārveidotāju: ja nepieciešama bezpakāpju ātruma regulēšana, tārpu reduktoru var savienot ar frekvences pārveidotāja vadītu motoru. Regulējot motora apgriezienus ar frekvenci un pēc tam tos samazinot reduktorā, iekārtas ātrumu var precīzi pielāgot procesa prasībām.
(2) Planetārais reduktors + motors
- Servomotors: CNC mašīnās, robotos un citās iekārtās ar augstām kustības precizitātes un dinamikas prasībām planetāros reduktorus parasti savieno ar servomotoriem. Servomotors strādā precīzi un ātri reaģē, ļaujot precīzi vadīt ātrumu un pozīciju; planetārais reduktors palielina momentu un samazina apgriezienus, paaugstinot sistēmas precizitāti un stingrību un nodrošinot augstas precizitātes kustības vadību.
- Soļu motors: automatizācijas iekārtās ar mērenām precizitātes prasībām un jutīgumu pret izmaksām — mazās ražošanas līnijās vai 3D printeros — ir piemērota planetārā reduktora un soļu motora kombinācija. Soļu motors nodrošina precīzu pakāpienveida kustību, un reduktors optimizē izejas veiktspēju, ļaujot sasniegt samērā precīzu kustību ar zemākām izmaksām.
(3) Harmoniskais reduktors + motors
- Augstas precizitātes servomotors: aviācijā, kosmonautikā, precīzijas instrumentācijā un citās prasīgās jomās harmoniskos reduktorus parasti savieno ar augstas precizitātes servomotoriem. Šie motori ārkārtīgi precīzi vada ātrumu un pozīciju, un harmoniskais reduktors lielo pārnesuma attiecību un izcilās precizitātes dēļ pārraida kustību ar mikrometra vai pat nanometra precizitāti, kā to prasa augstākās klases apstrāde un metroloģija.
- Griezes momenta motors: dažos lietojumos ar tiešo piedziņu un augstu precizitāti, piemēram, atsevišķās pozicionēšanas sistēmās, harmoniskos reduktorus savieno ar griezes momenta motoriem. Tie nodrošina lielu momentu pie maza ātruma, un harmoniskais reduktors vēl vairāk optimizē izeju, nodrošinot precīzu pozicionēšanu un kustības vadību kompaktā un efektīvā konstrukcijā.
Tārpu, planetārie un harmoniskie reduktori būtiski atšķiras pēc konstrukcijas, veiktspējas un pielietojuma. Praksē izvēlieties tipu atbilstoši precizitātes, lietderības koeficienta un nestspējas prasībām un savienojiet to ar piemērotu motoru, lai sasniegtu labāko koprezultātu. Līdz ar tehnoloģiju attīstību reduktori un motori nepārtraukti pilnveidojas, un arvien viedāki augstas veiktspējas produkti tiks izmantoti visās nozarēs, sniedzot jaunas iespējas mehāniskajai pārvadei.